Septiembre 2026 · Vuela Seguro
Tu dron no ve el agua
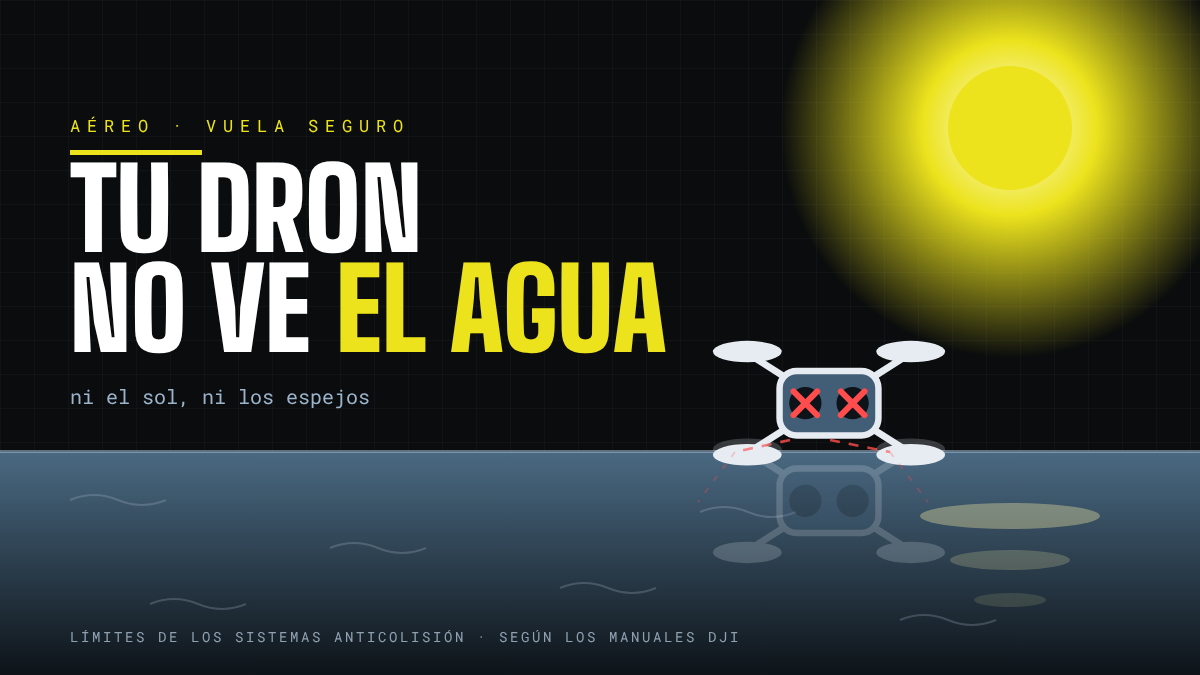
Hay una escena que se repite. Un piloto con su credencial recién obtenida despega sobre un tranque para hacer un levantamiento, confía en que el dron "tiene sensores" y baja a tomar una foto más cerca. El dron no frena. Nada lo detiene, porque para sus cámaras ahí abajo no hay nada.
No es una falla del equipo. Está escrito en el manual, en la página que casi nadie lee. Los sistemas anticolisión de los drones profesionales se apoyan en cámaras, y una cámara necesita dos cosas que damos por sentadas: luz en un rango razonable y textura donde mirar. Cuando falta cualquiera de las dos —el sol de frente, el agua abajo, un vidrio al lado— el sensor no se equivoca: simplemente deja de existir.
Esta nota explica por qué pasa, con las cifras que declaran los fabricantes, y qué se hace en terreno cuando sabes que vas a volar sin esa red.
Primero: cómo "ve" un dron
Los Matrice y la mayoría de los drones profesionales combinan tres familias de sensores, y conviene no confundirlas porque fallan por motivos distintos.
Visión estéreo. Es la principal. Pares de cámaras en cada cara del dron que miran la misma escena desde dos puntos separados unos centímetros. El procesador busca el mismo detalle en las dos imágenes y mide cuánto se corrió de una a otra. Ese corrimiento da la distancia — igual que tus dos ojos. La palabra clave es detalle: si las dos imágenes son un rectángulo blanco idéntico, no hay nada que emparejar y no hay distancia que calcular.
Infrarrojo (ToF). Emisores que lanzan un pulso y cronometran el rebote. No dependen de la luz ambiente, pero dependen de que la superficie devuelva el pulso. El manual del Matrice 300 RTK es explícito: sirve para obstáculos grandes, difusos y reflectantes, con reflectividad superior al 10 %. Un vidrio no cumple. Un negro mate tampoco.
LiDAR. Solo en el tope de línea, como el Matrice 400. Mide con láser, ve mucho mejor de noche y atraviesa la mayoría de los problemas de las cámaras. Pero tampoco es magia, y más abajo verás qué le hace el sol.
El sol: demasiada luz también ciega
Solemos pensar que el problema de una cámara es la oscuridad. En un dron, el exceso de luz es igual de grave y mucho más frecuente en Chile.
Cuando el sol entra en el campo de una cámara del sistema de visión, el sensor se satura: toda la zona se vuelve blanco puro y desaparece justamente la textura que el algoritmo necesita. Y si el dron gira y pasa de mirar un cerro en sombra a mirar el sol, la exposición automática tarda unas décimas en acomodarse. En esas décimas el dron vuela a ciegas.
Los fabricantes publican el rango de iluminación en el que garantizan el sistema, y ahí aparece el dato incómodo.
Vale una precisión importante: esos lux son los de la superficie que el sensor está mirando, no los del ambiente en general. Un cerro en sombra a mediodía está muy por debajo del techo. Pero una losa de hormigón al sol, una pared blanca, un salar o un campo nevado devuelven una barbaridad de luz — y ahí el margen se acaba rápido.
Con el LiDAR pasa algo parecido, aunque por otra razón: el sensor tiene que distinguir su propio pulso del ruido de fondo, y el sol es el ruido de fondo más grande que existe. El manual del Matrice 400 lo dice sin rodeos.
"Cuando la aeronave vuela hacia el sol, la capacidad de detección de obstáculos del LiDAR disminuye."
DJI · Matrice 400, Manual de usuario v1.0 (español)Traducido a terreno: la maniobra clásica de despegar al amanecer y volar hacia el este a buscar la luz bonita es exactamente la maniobra que apaga tus sensores frontales.
El agua: el espejo que no parece espejo
El agua combina tres fallas a la vez, y por eso es el escenario más peligroso de todos.
Primero, no tiene textura propia. Segundo, se mueve: aunque el viento le dibuje ondas, esas ondas cambian entre un cuadro y el siguiente, así que el emparejamiento tampoco se sostiene. Y tercero —el que menos se entiende— refleja.
Cuando una superficie refleja, lo que el sensor ve no está en la superficie: está detrás de ella. El reflejo de una nube en un tranque se comporta ópticamente como una nube que está tan lejos por debajo del agua como la nube real está por encima. Si el dron llega a emparejar algo, empareja el reflejo, y la distancia que calcula es enorme. Conclusión del sistema: por aquí no hay nada.
El manual del Matrice 400 saca la conclusión operativa de esto, que es la frase que todo piloto de levantamientos sobre agua debería tener grabada.
"Es posible que el sistema de visión inferior no funcione correctamente cuando la aeronave sobrevuele superficies de agua. Por tanto, la aeronave podría no ser capaz de tomar medidas para evitar el agua al aterrizar."
DJI · Matrice 400, Manual de usuario v1.0 (español)Y hay un agravante que rara vez se menciona: la nieve. Un campo nevado es blanco puro, sin textura, y además devuelve una cantidad enorme de luz. Los manuales de la generación nueva advierten que APAS puede no funcionar correctamente si la aeronave vuela sobre agua o zonas cubiertas de nieve. Para quien opera en cordillera o en el altiplano, eso no es un detalle.
Vidrios y espejos: la fachada que el dron cruza
Un ventanal es el peor obstáculo posible, porque falla en los tres sistemas por tres motivos distintos:
- Para la visión estéreo es transparente: las cámaras emparejan lo que hay adentro de la oficina, no el vidrio.
- Para el infrarrojo, el pulso atraviesa o se desvía en un ángulo que nunca vuelve. El manual del M300 lista literalmente "espejos, agua y vidrio" entre los objetos que no mide con precisión.
- Para el LiDAR, un vidrio a 45° devuelve el láser hacia cualquier parte menos hacia el dron.
En Chile esto deja de ser teórico bien rápido. Una inspección de fachada en el barrio El Golf es volar entre espejos. Una revisión de planta fotovoltaica es volar sobre un campo de superficies diseñadas específicamente para reflejar. Y una torre de alta tensión —que es lo que más nos piden inspeccionar— trae su propio problema, que el manual también reconoce: el sistema de visión no permite identificar con precisión grandes estructuras compuestas por armazones y cables, como grúas torre, torres de alta tensión, líneas de alta tensión y puentes atirantados. Un cable de 12 milímetros contra el cielo no lo ve ningún sensor de la categoría.
Qué falla dónde, en una tabla
| Situación | Visión estéreo | Infrarrojo | LiDAR |
|---|---|---|---|
| Sol de frente en el campo del sensor | Falla | Aguanta mejor | Se degrada |
| Superficie de agua | Falla | Falla | Mejor, no infalible |
| Vidrio, espejo, fachada reflectante | Falla | Falla | Poco fiable |
| Nieve, salar, pared blanca | Falla | Aguanta | Funciona |
| Oscuridad total | Falla | Funciona | Funciona |
| Cables finos y ramas delgadas | Falla | Falla | Falla bajo 12 mm |
| Lluvia, niebla, polvo en suspensión | Falla | Se degrada | Falla |
| Baldosas o paneles con patrón repetido | Falla | Funciona | Funciona |
| Lente con gotas, polvo o huellas | Falla | Falla | Falla |
La lectura de esa tabla es incómoda a propósito: no hay una fila donde los tres sistemas estén verdes al mismo tiempo en los casos difíciles. Sumar sensores reduce el riesgo, no lo elimina. El único sistema que cubre todas las filas sigue siendo el piloto.
Lo que pasa cuando el sensor se cae
Conviene saber qué hace el dron cuando pierde la visión, porque no es lo que mucha gente espera.
Primero, te avisa — si estás mirando. Los manuales del M300 y del M350 explican que cuando la luz es mala, la información de navegación en DJI Pilot 2 indica que el sistema de visión o el de infrarrojos no está funcionando. Es un aviso discreto en una pantalla llena de números, y ahí está la mitad del problema: es exactamente el momento en que el piloto está mirando la imagen bonita de la cámara y no la telemetría.
Segundo, deja de esquivar y empieza a frenar. El manual del Matrice 400 describe que si falta iluminación y el sistema de detección no está disponible del todo, la aeronave frena y entra en vuelo estacionario en lugar de esquivar obstáculos, y hay que centrar la palanca y seguir controlando. Es un comportamiento razonable, pero no es protección: si venías rápido, el frenado no es instantáneo.
Tercero —y este cuesta caro— se apaga la protección de aterrizaje. El manual del M350 advierte que si el sistema de visión se apaga o queda bloqueado, la aeronave no puede quedarse estacionaria a baja altura y la función que controla la velocidad de aterrizaje se deshabilita, con la nota seca de que la aeronave puede dañarse por aterrizar demasiado rápido.
Cómo se vuela igual: seis reglas
- Planifica dónde va a estar el solAntes de salir, mira la hora y la orientación de las pasadas. Si el levantamiento obliga a volar hacia el este a primera hora, invierte las líneas o mueve el horario. Es gratis y resuelve el problema completo.
- Sobre agua, vuela en manual y con altura de sobraNada de "bajo un poquito para la foto". Define una altura mínima antes de despegar, respétala, y considera que el sistema no va a frenar por ti. Si hay que bajar, se baja mirando, no confiando.
- Mira la telemetría, no solo la imagenEl aviso de que el sistema de visión no está disponible aparece en la pantalla de navegación. Revísalo al inicio de cada pasada, igual que revisas batería y satélites. Si tomaste el curso con nosotros, esto es el patrón de lectura del módulo de telemetría.
- Limpia los lentes antes de cada vueloUna gota o una huella en el vidrio de un sensor lo degrada tanto como la peor luz. Es parte del armado, no un extra. Y con un paño suave: nada de alcohol en los lentes.
- Trata el anticolisión como red, no como piloto automáticoEs un respaldo para el error humano, no un sustituto del criterio. Las distancias de frenado y de advertencia se configuran en DJI Pilot 2 — configúralas para el peor escenario del día, no para el mejor.
- Si el escenario es espejo puro, cambia de estrategiaFachadas de vidrio, plantas solares, tranques quietos. Ahí la respuesta no es un dron mejor: es más distancia, un observador en tierra y una ruta planificada con márgenes que no dependan de ningún sensor.
Esto no es letra chica: es el oficio
La diferencia entre alguien que vuela un dron y alguien que opera uno es saber exactamente en qué momento el equipo deja de ayudarte. Los sensores anticolisión son una de las mejores cosas que le pasaron a esta industria, y también una de las que más accidentes causa cuando se confía en ellos fuera de su rango.
En el Curso de Piloto de Drones esto se ve en dos partes: la física está en el módulo de meteorología y gestión del riesgo, y el comportamiento concreto de cada sistema —visión, infrarrojo, LiDAR, APAS y RTH— se recorre equipo por equipo en el Nivel 2 · Habilitación Matrice, que es donde se opera la línea que de verdad usa la industria.
Los manuales están publicados y son gratis. Léelos antes de que te lo enseñe un tranque.
Fuentes. Manuales de usuario oficiales de DJI: Matrice 300 RTK (v1.0, español), Matrice 350 RTK (v1.2, inglés), serie Matrice 4 (español) y Matrice 400 (v1.0, español), en sus secciones de sistema de visión, sistema de detección por infrarrojos, LiDAR y APAS. Los valores de iluminación de referencia (luna llena, crepúsculo, día nublado, sol directo) son órdenes de magnitud habituales en luminotecnia y se incluyen solo para dimensionar la escala.
← Volver al blog